 SMTIndex
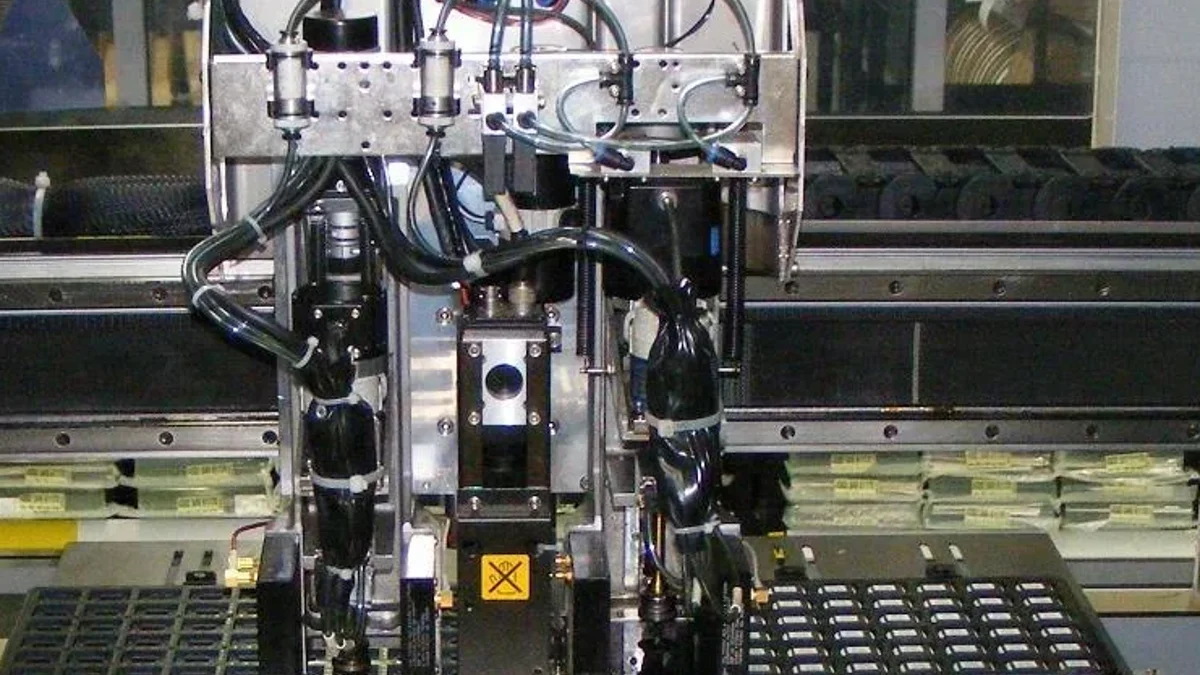
贴装头的动作节奏取决于吸嘴怎样排列、哪些轴可以并行、整头怎样移动,以及识别和角度修正放在循环的哪个位置。 以下对比ASMPT CP20、Panasonic轻量化16吸嘴头和FUJI H24S。
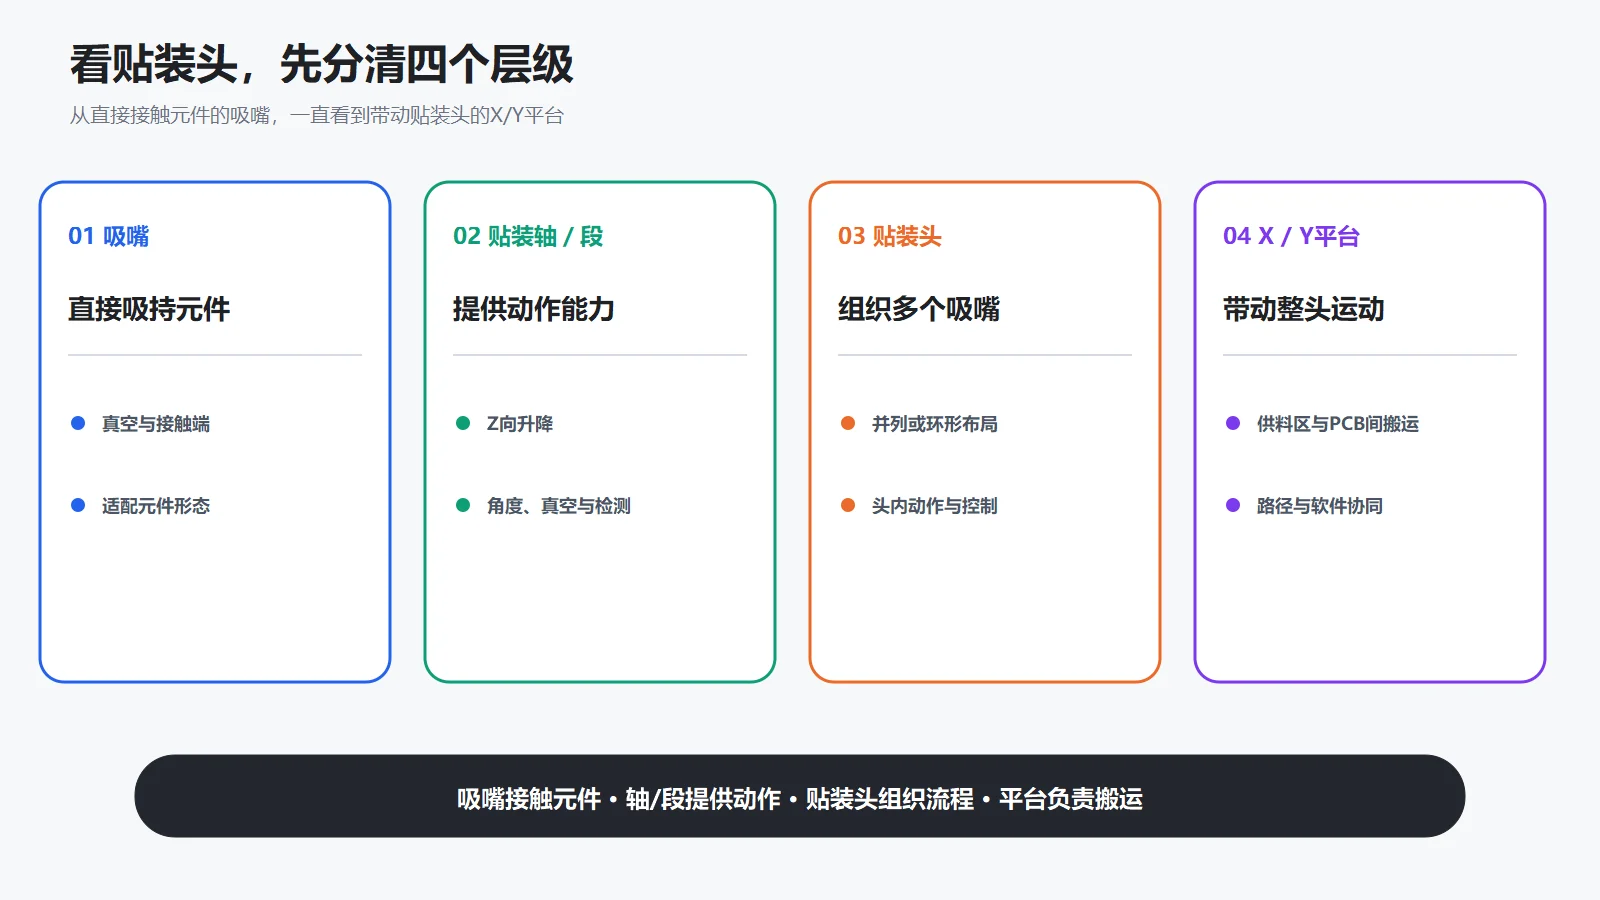
先把吸嘴、贴装轴和贴装头分开
吸嘴是直接接触并吸持元件的末端工具。
吸嘴安装在贴装轴或贴装段上,由相应机构完成Z向升降、真空控制、角度修正和状态检测。多个贴装轴或贴装段组合在一起,才构成一套贴装头。
贴装头再安装到贴片机的X/Y运动机构上,在供料区、识别位置和PCB上方之间移动。
因此,看见一圈吸嘴在转,只能说明头内采用了旋转组织;看见一排吸嘴,也不能理解成所有吸嘴每次都一起下降。比较贴装头,至少要分清三件事:
- 吸嘴怎样排列:并列、阵列还是环形布置;
- 谁在运动:整头、头内机构还是单个贴装轴;
- 哪些动作能重叠:取料、识别、搬运、角度修正和贴装是否只能串行完成。
一颗元件要经历哪些动作
把元件从料带搬到PCB,大体要经历供料到位、吸嘴下降、建立真空、确认取料、元件识别、位置与角度修正、X/Y搬运、Z向贴放和贴后检查。
如果这些动作全部排队执行,前一个结束后才能开始下一个,循环就会很长。高速贴装头的重要工作,正是让一部分动作并行,或者把原本逐颗发生的往返移动分摊给一批元件。
循环时间=必须串行的动作+等待和重试-能够重叠的时间。
识别、角度修正等动作与搬运重叠时,可以减少额外等待。
ASMPT CP20:20个贴装段组成旋转式collect-and-place头
ASMPT官方把CP20定义为collect-and-place贴装头,公开资料同时说明它采用20个独立贴装段组成的旋转头。
它的基本思路可以用一句话概括:先收集一批元件,再把这批元件带到PCB区域完成贴装。
从官方动作视频可以看到,CP20整个头体会随X/Y机构在供料区和PCB之间移动;与此同时,头内的环形贴装段不断旋转或分度,把不同贴装段送到相应的取料、识别准备或贴装位置。
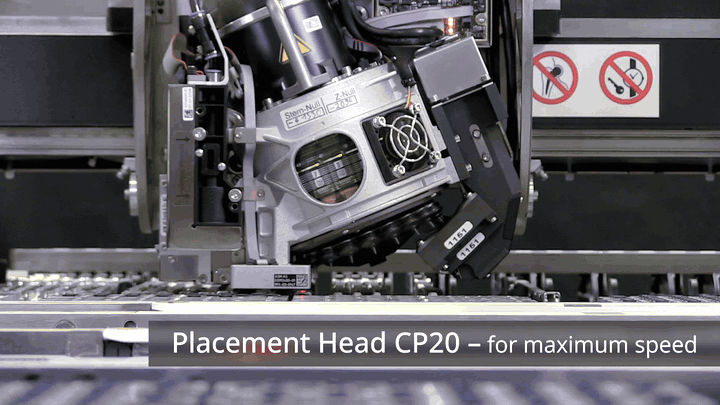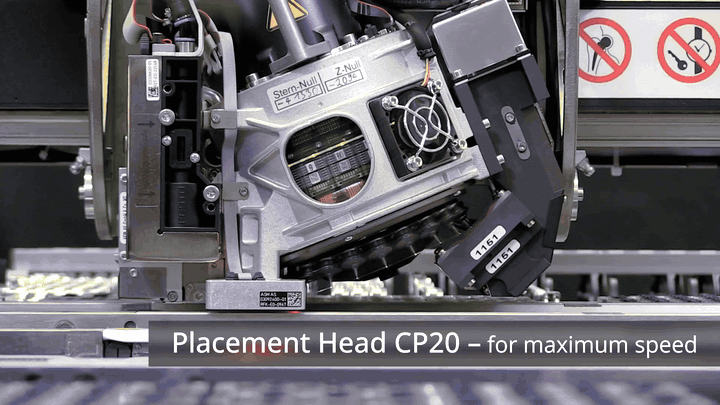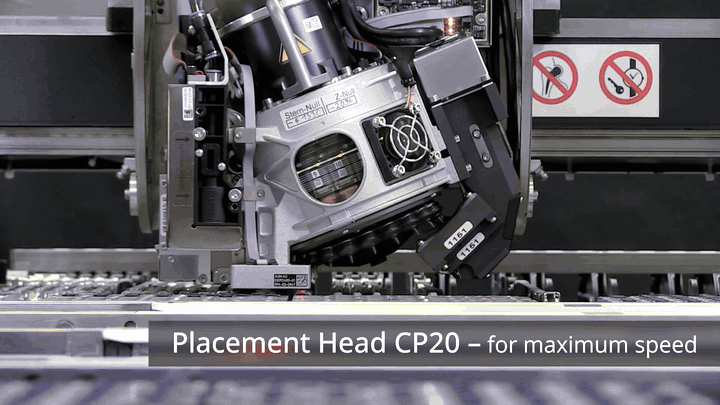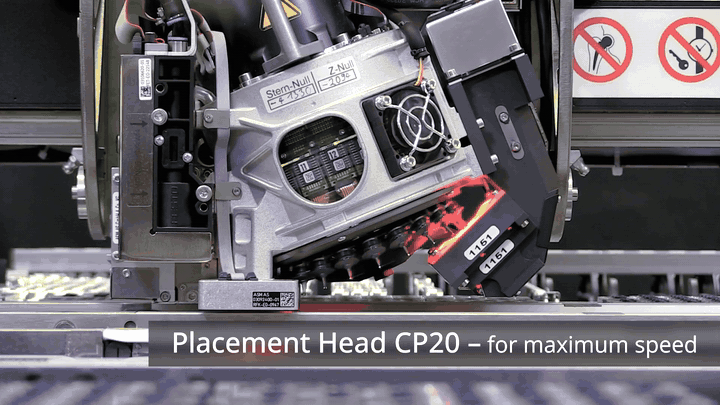
这种结构的核心,不是20支吸嘴同时扎下去,而是让一次较长的X/Y往返能够携带多颗元件,同时把头内分度、元件识别和角度准备尽量安排进正常循环。
从设备应用角度看,CP20更适合被理解为一套按批收集、按程序贴装的高速标准件头,而不是单纯的“20吸嘴头”。
Panasonic 16吸嘴头:并列多吸嘴与多轴并行动作
Panasonic官方资料列出了轻量化16吸嘴头V3。它的直观外形更接近多支吸嘴并列布置在同一头体下方,与环形旋转头的视觉特征明显不同。
Panasonic在贴装头技术页面强调的是轴的并行运动、多个动作同时执行、缩短移动距离和最短路径控制。NPM-D3A资料还明确提到,轻量化16吸嘴头V3可以在元件识别过程中同时驱动X、Y轴,并通过选择最优路径缩短贴装节拍。
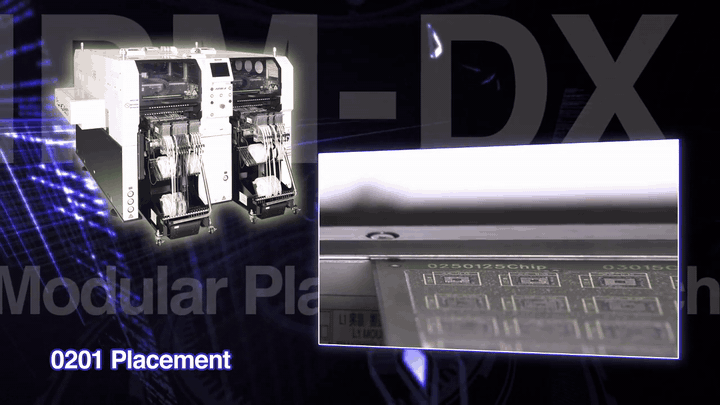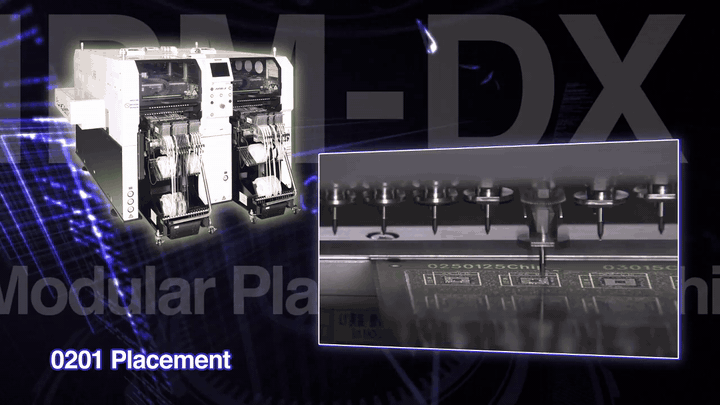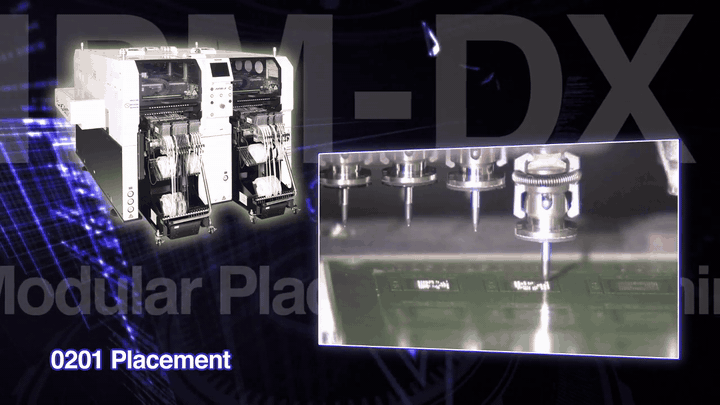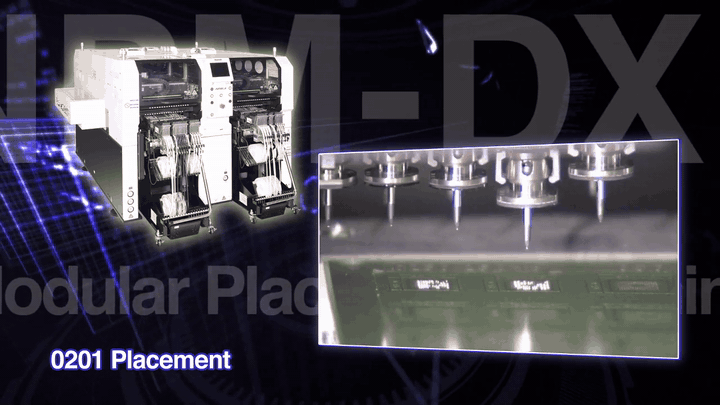
这种结构的观察重点是:多个贴装轴如何协调,识别与X/Y移动能否重叠,以及程序能否让取料和贴装路径足够短。
所以,“一排头”可以帮助新人快速辨认外形,却不能直接换算成产能。料站分布很散、吸嘴不兼容或贴装点跨距很大时,即使头上有16支吸嘴,也未必每个循环都能高效利用。
FUJI H24S:24吸嘴高速旋转头
FUJI官方贴装头页面将H24S列为高速头,并明确标注24支吸嘴。FUJI America在介绍H24S/H24A方案时,使用了high-speed rotary head这一名称。
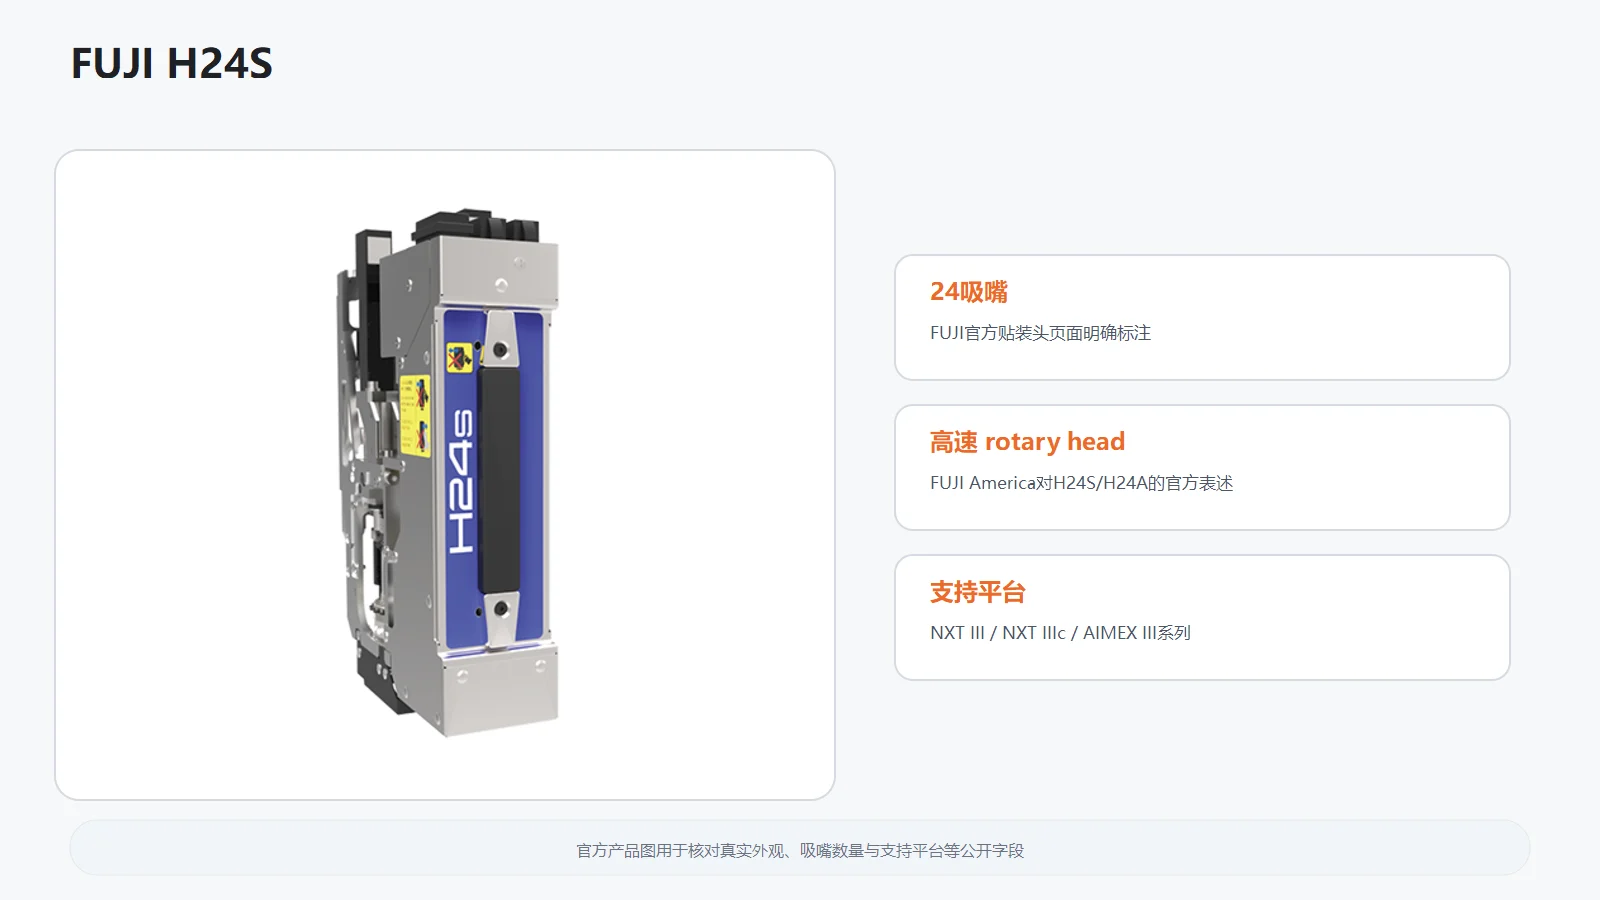
从结构层级看,H24S的重点是把多支吸嘴组织在高速旋转头上,再由NXT等平台的X/Y机构带动整个头体在供料区和PCB之间移动。
这一路线的直接特点,是在一个紧凑头体上布置较多吸嘴,通过头内旋转把相应吸嘴送入工作位置,并与整头X/Y搬运、元件识别和贴装动作配合。
评价H24S时,同样不能只看“24”这个数字。需要继续看一次取料能装载多少颗、供料器怎样排布、PCB贴装点是否集中,以及程序如何安排旋转头和X/Y路径。
三种结构,差别主要在哪里
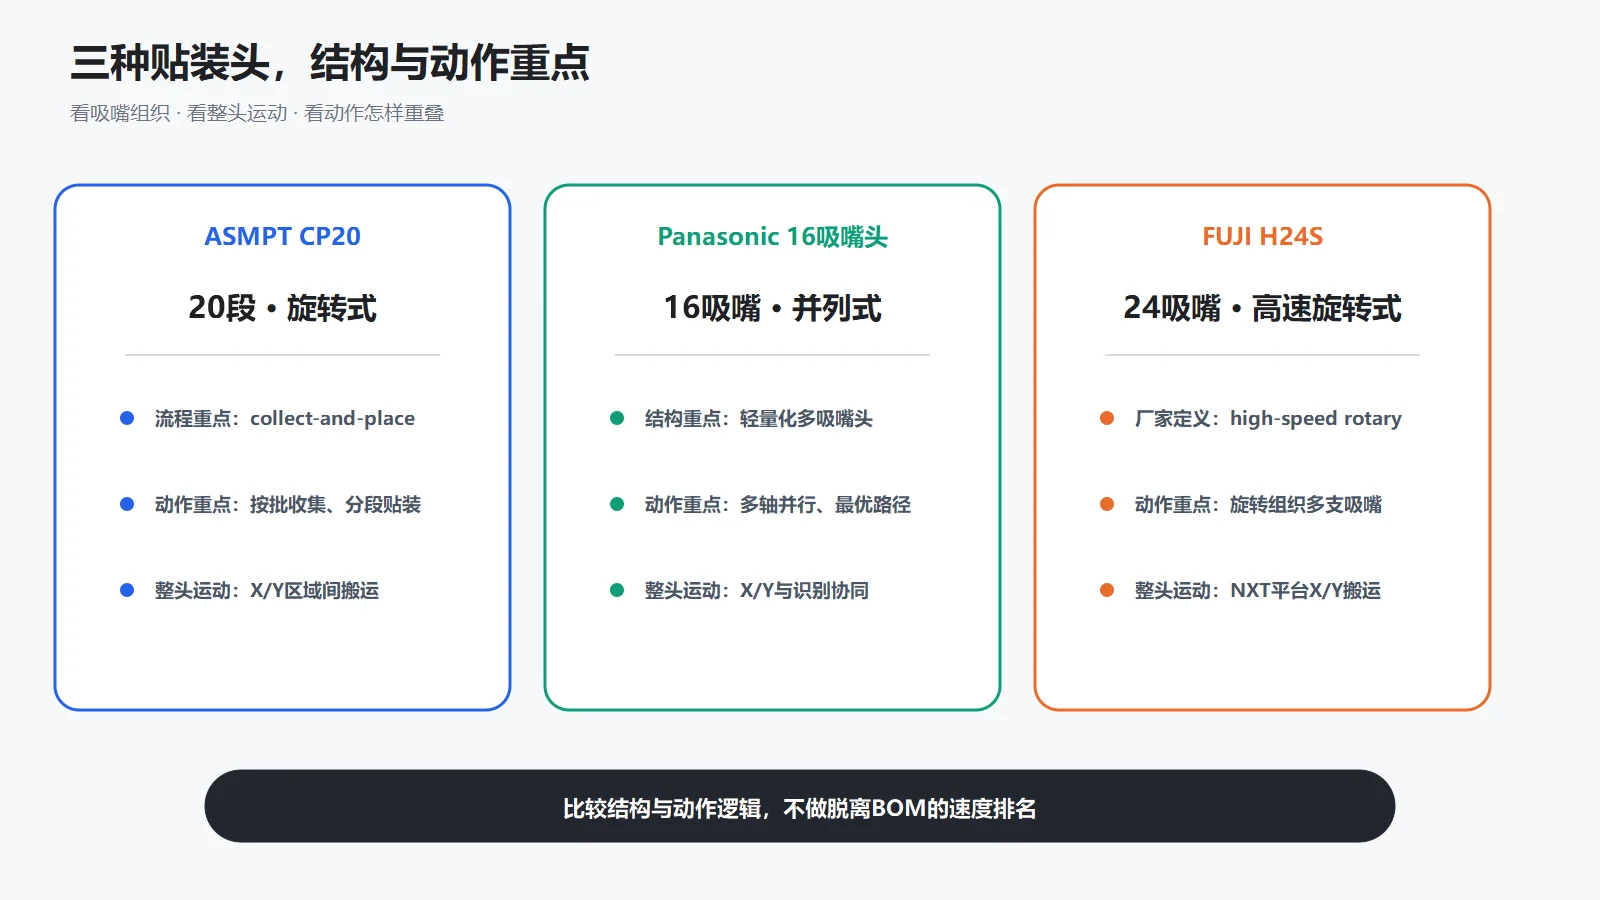
| 观察维度 | ASMPT CP20 | Panasonic 16吸嘴头 | FUJI H24S |
|---|---|---|---|
| 官方定义重点 | 20个独立贴装段的旋转式collect-and-place头 | 轻量化16吸嘴头V3 | 24吸嘴高速rotary head |
| 吸嘴组织 | 环形贴装段 | 多吸嘴并列式头体 | 环形多吸嘴旋转头 |
| 整头运动 | 由X/Y机构在供料区与PCB间移动 | 由X/Y机构带动头体移动 | 由NXT等平台X/Y机构带动头体移动 |
| 主要动作思路 | 按批收集,分摊长距离往返 | 多轴并行,识别与路径动作重叠 | 多吸嘴旋转组织,与X/Y和视觉配合 |
| 现场首先观察 | 每次收集数量与供料分布 | 轴利用率与最短路径 | 头部装载率与旋转、X/Y路径 |
三种结构没有脱离应用条件的“绝对最好”。它们都在解决同一道工程题:怎样减少空走、等待和重复识别,怎样让更多动作在同一段时间里完成。
到现场,应该怎样比较
如果你正在做设备选型,不建议把三家的最高CPH直接排成一张表。更有意义的做法,是让不同方案使用同一份BOM、同一块PCB和同样的供料约束做程序或仿真,再看下面四项:
- 主力贴装头能覆盖多少点位。超出头部元件范围的点位,需要怎样分配给其他贴装头?
- 一次取料的装载率有多高。飞达位置、料带方向和吸嘴兼容性,会不会让大量吸嘴空着往返?
- PCB上的贴装点是否集中。点位越分散,X/Y路径和旋转准备越可能成为时间成本。
- 识别、角度修正和贴装能重叠多少。同样的吸嘴数量,动作组织不同,实际节拍也会不同。
参考来源
行业交流与内容勘误
欢迎交流 SMT 设备、工艺与生产现场问题,也欢迎指出文章中需要修订的内容