 SMTIndex
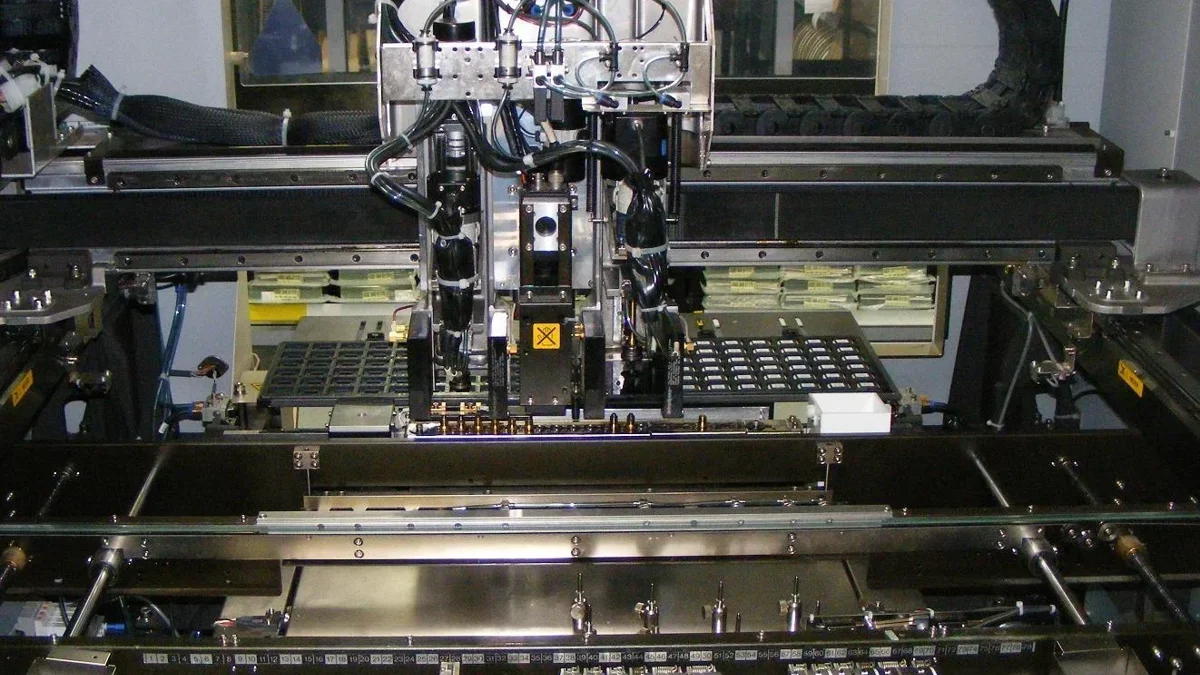
透过贴片机的玻璃看动作,有些设备是大型转塔持续旋转,PCB工作台在下方快速定位;另一些设备则把PCB夹住,让贴装头在供料区和PCB之间高速往返。它们首先是两种整机运动分工,不是两种贴装头的简单对比。
判断整机结构,先问“谁负责大范围定位”
一台贴片机通常包括机架、PCB输送与定位、元件供料、贴装头、吸嘴、视觉和控制系统。
这些机构要解决同一个几何问题:元件从供料位置被吸起以后,怎样准确到达PCB上的目标坐标。
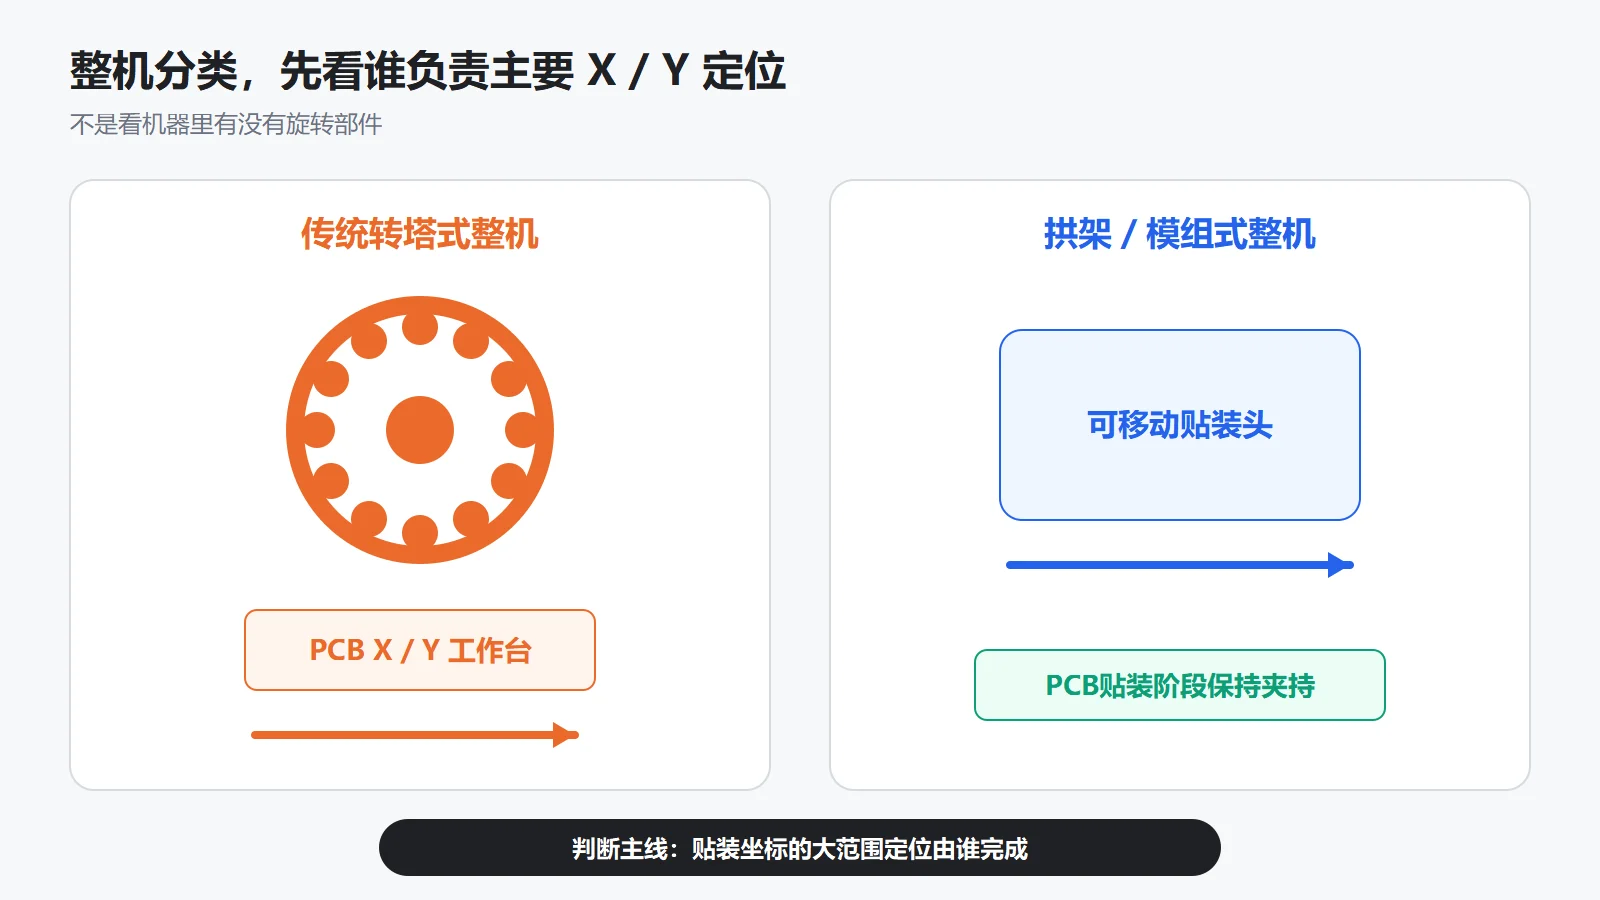
传统转塔式整机:大型转塔在相对固定的区域连续旋转或分度,PCB由X/Y工作台带到目标贴装坐标,供料侧也按节拍把元件送到取料位置。现场常把它概括为“定头动板”或“板找头”。
拱架式或模组式整机:PCB进入贴装区域后被输送和夹持,贴装头安装在X/Y运动机构上,在供料区与PCB上方往返。现场常概括为“动头定板”或“头找料、头找板”。
这些简称只是抓住主要矛盾。PCB仍然需要进出轨道,供料器和吸嘴也有自己的动作。分类依据是:贴装过程中,大范围X/Y坐标定位主要由PCB工作台承担,还是由头体承担。
HT122代表的是传统转塔式整机
Panasonic的历史方案页面把HT122+BM221明确列为 Rotary Head Mounter Line。这里描述的是整条转塔式贴装设备方案,不是某一个可更换贴装头的名称。
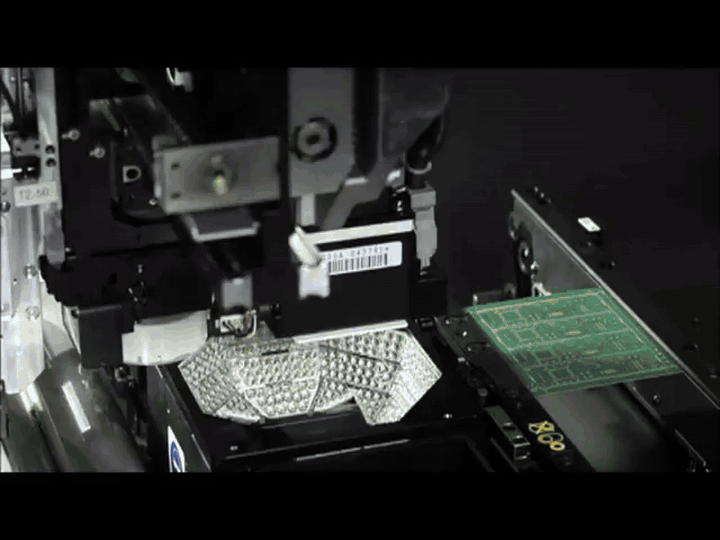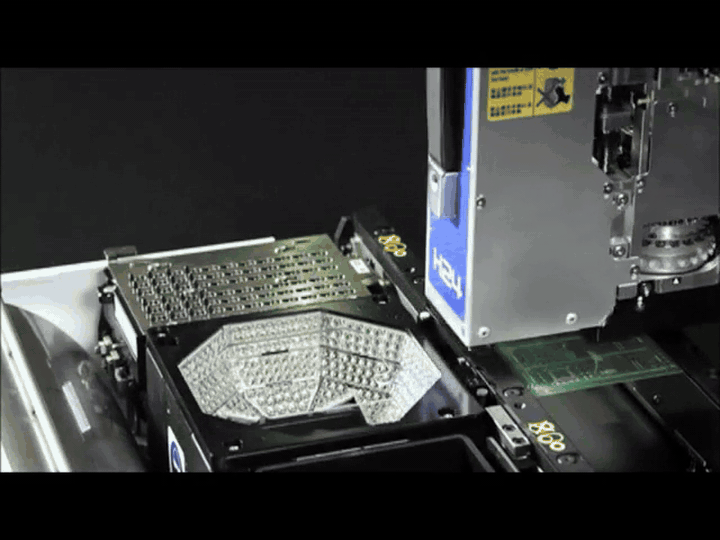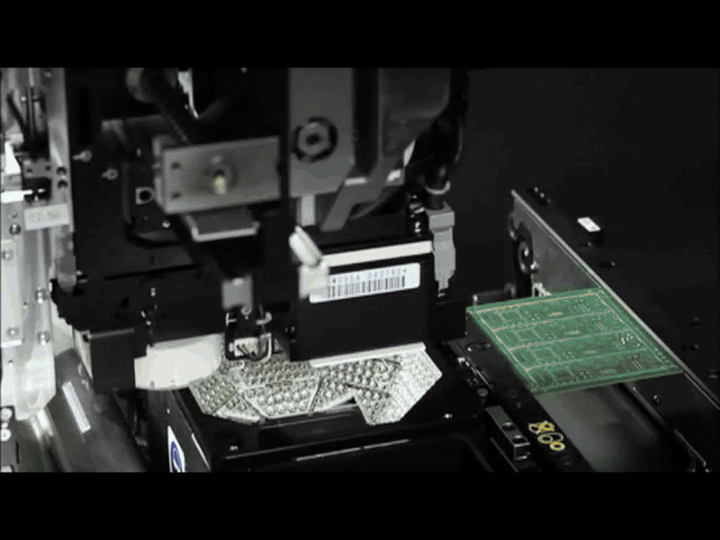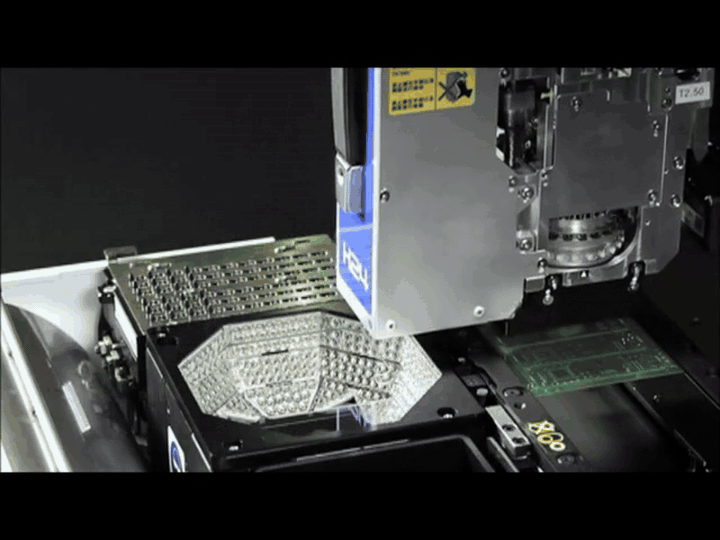
HT122实拍中可以看到两组关键动作:上方大型转塔持续旋转,下方承载PCB的工作台明显横向移动。画面与传统转塔式整机的运动分工一致。
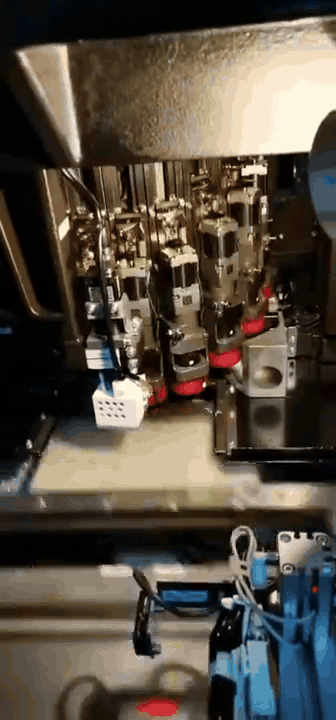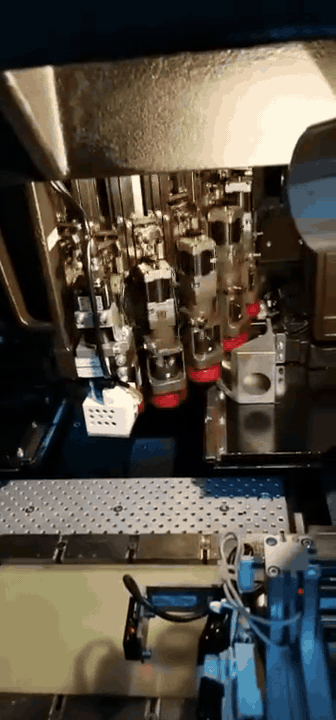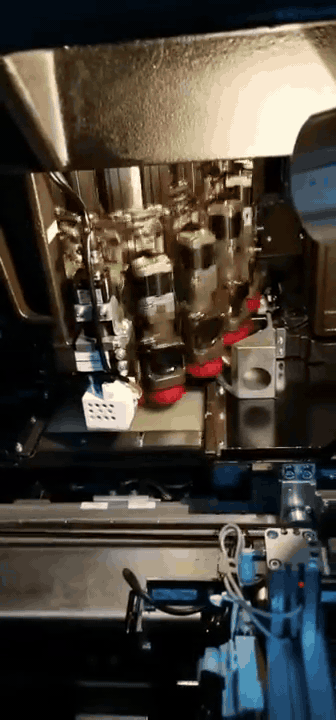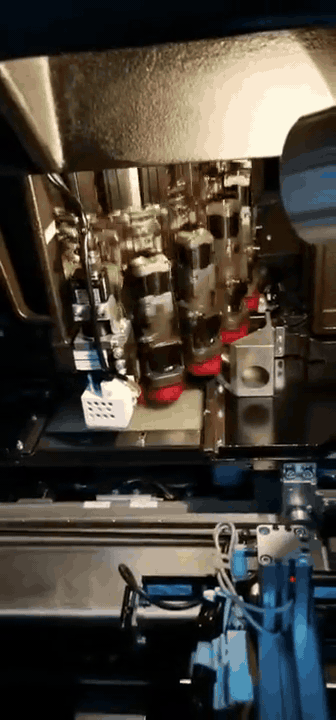
传统转塔并不是只在“取料”和“贴装”两个位置之间来回摆动。多个贴装轴分布在大转塔周围,随着转塔连续分度,元件依次经过取料、状态或姿态处理、识别和贴装等工位。
这种组织方式的核心,是让不同元件同时处在不同工序:一颗正在取料,另一颗可能正在识别,还有一颗正接近贴装位置。转塔用空间上的多个工位换取时间上的并行。
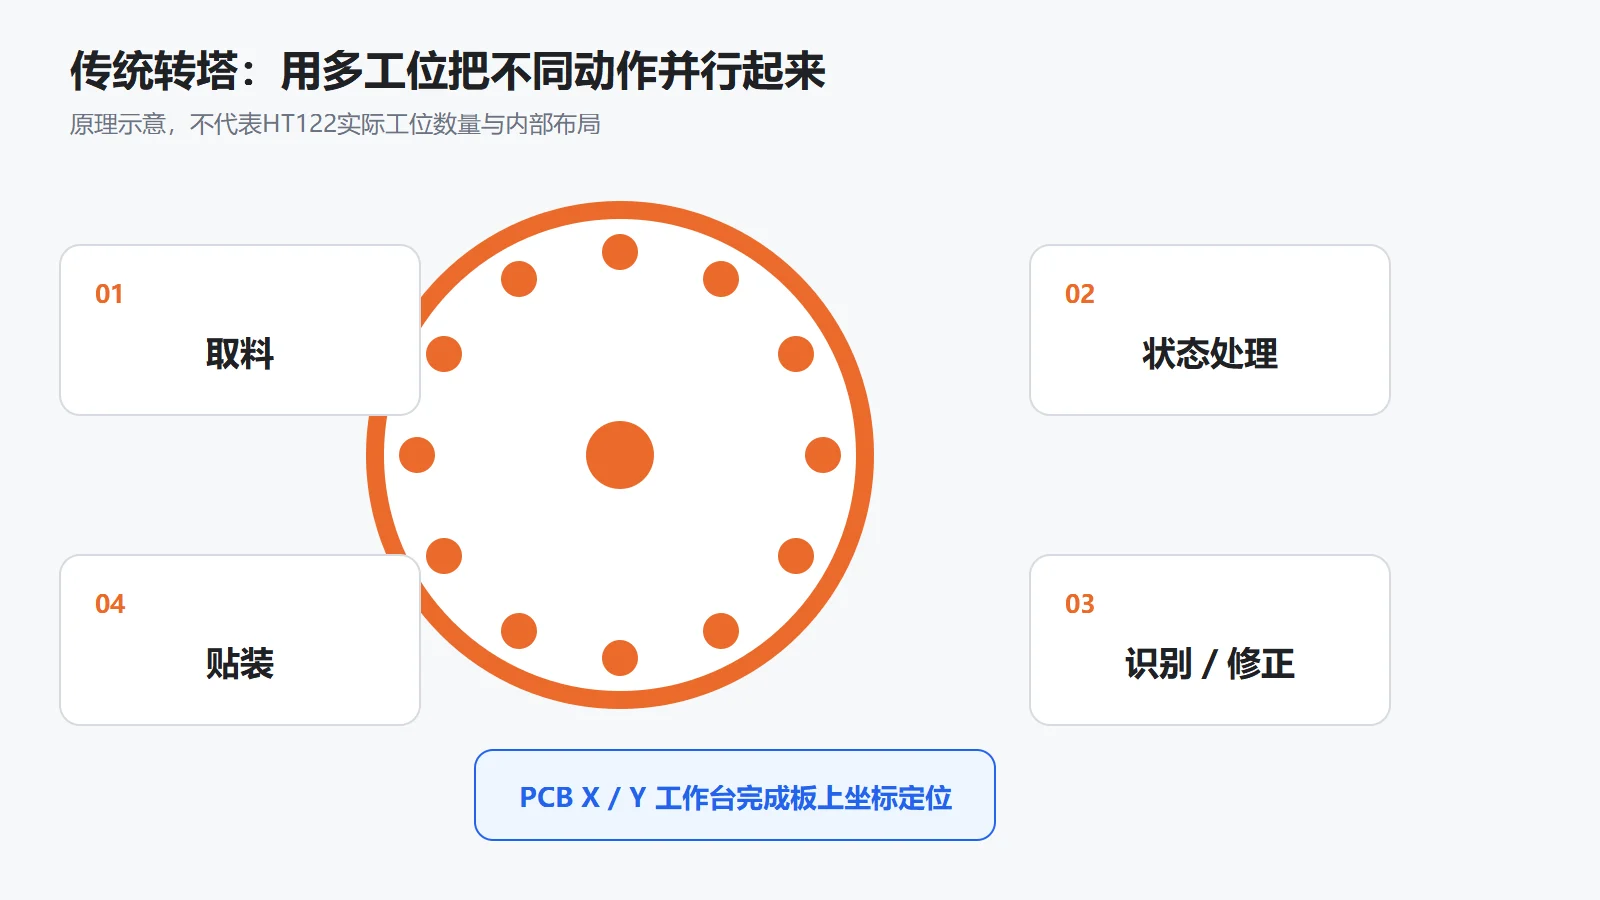
到了贴装工位,PCB工作台把目标焊盘送到相应坐标。也就是说,转塔负责元件沿工位链流转,PCB工作台负责板上坐标定位。
不同年代、不同厂家的转塔机在供料、识别和校正方式上存在差异。
为什么“转塔式”不能只看有没有旋转部件
现代贴片机的某个贴装头也可能带有环形吸嘴,并在头内部旋转或分度。但如果这个头整体安装在X/Y运动机构上,要从供料区移动到PCB上方,那么它仍属于动头式平台的一部分。
所以,判断整机是不是传统转塔式,不能只看“有没有一个东西在转”。要看完整运动链:
- 大型转塔是否处在相对固定的工作区域;
- PCB是否由工作台参与主要X/Y贴装定位;
- 还是PCB夹持后,贴装头整体在供料区和PCB之间移动;
- 旋转发生在整机工位链,还是发生在可移动贴装头内部。
旋转式贴装头是头部结构;转塔式贴片机是整机架构。两者可能在外观上相似,但不是同一个分类层级。
今天常见的模组式设备,主要是“头找料、头找板”
现代平台通常把PCB输送到贴装区域并夹持,再由头体完成主要X/Y搬运。头先到供料区取料,经过识别与修正,再移动到PCB上方完成贴装。
ASMPT官方把SIPLACE TX放在“Modular, flexible and open”的平台定位下,并列出CP20、CPP和TWIN等不同贴装头。FUJI则直接把NXT III定义为模块式SMT贴片机,说明模块、贴装头和供料单元可以按产品变化组合。Panasonic的NPM-DX官方页面同样使用Modular Placement Machine这一产品分类。
三家的具体机械设计并不相同,但在整机层面有一个共同点:贴装头属于可移动运动系统,PCB在本次贴装周期内主要保持夹持状态。
这种架构下,整机平台与贴装头可以分层设计。同一平台可以针对高速小元件、柔性元件范围、异形件或压力贴装配置不同头型;产线也可以通过模组数量、轨道和供料配置调整能力。
“模组式”强调设备能力通过模块、头型和供料单元组合;“拱架式”描述X/Y运动机构的机械形态,两者不是同义词。
两类整机,时间分别藏在哪里?
贴片机追求的不是某一个轴单独跑得快,而是让取料、识别、修正、搬运和贴装尽量并行。
传统转塔式整机依靠连续转塔和多工位,让不同元件同时处在不同处理阶段。其节拍链还要包含PCB工作台的定位、稳定以及供料侧的配合。
动头式平台则把更多优化放在头体X/Y路径、批量取料、移动中识别、多轴动作重叠和多模组平衡上。PCB不需要为每一个贴装点做大范围高速往返,但头体需要在供料区和板面之间完成高动态运动。
因此不能仅凭“板动还是头动”判断哪一类设备一定更快。元件构成、板尺寸、供料分布、识别策略、设备代际和程序优化,都会改变最终节拍。
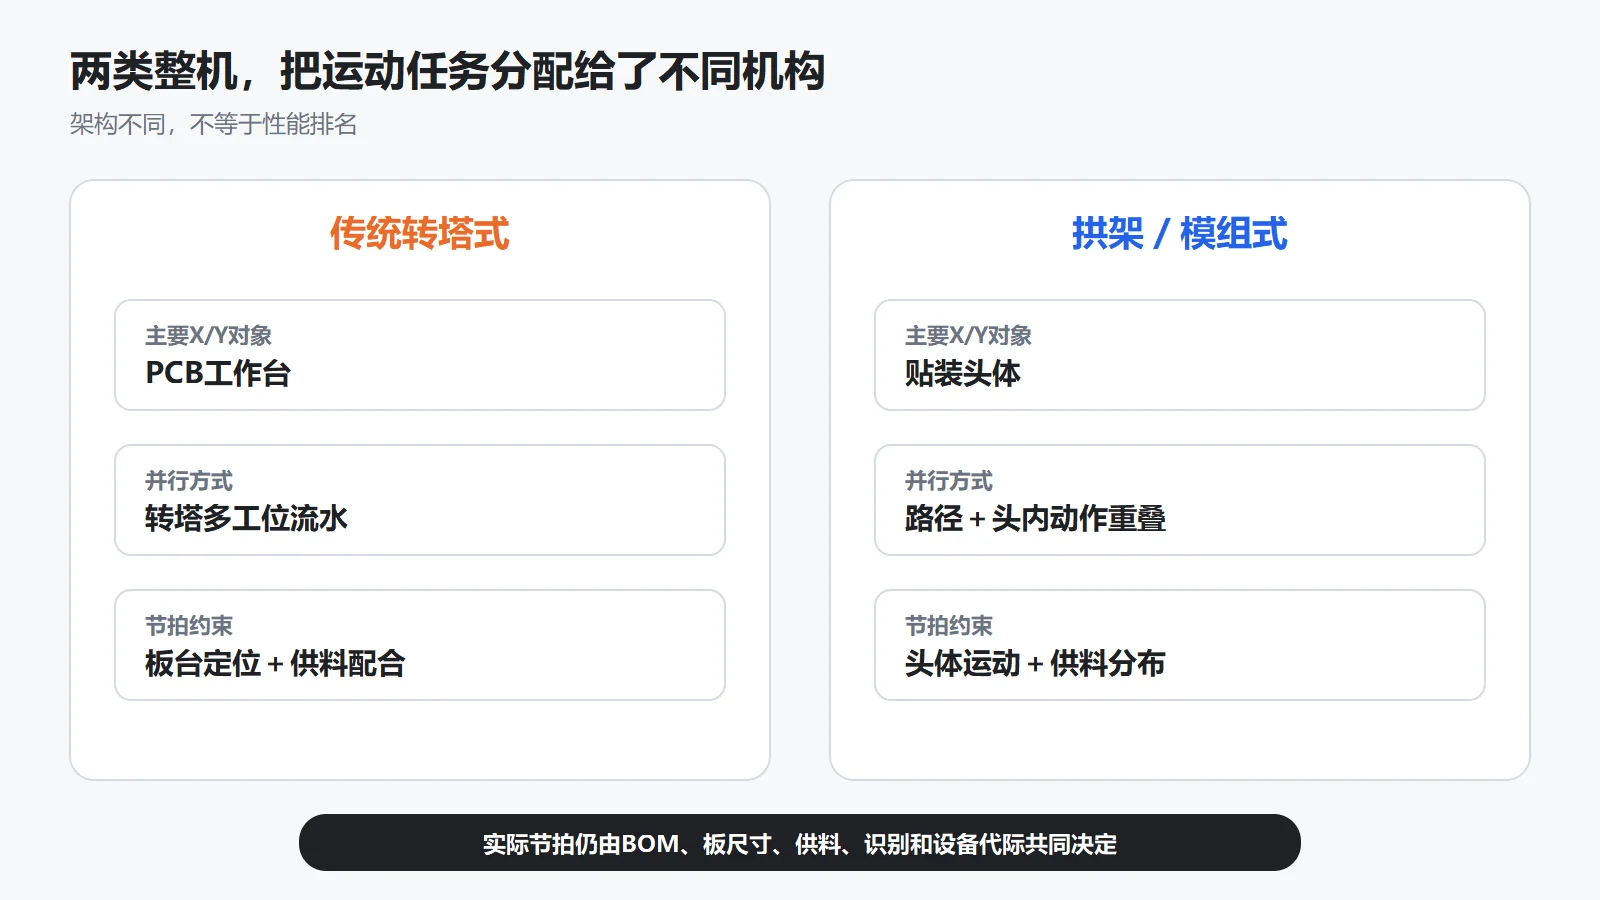
更准确的结论是:两类架构把惯量、路径和并行任务分配给了不同机构。
为什么今天常见设备更强调模组化?
传统转塔式曾用于大批量高速贴装,其多工位并行思路也出现在现代高速头中。
面对不同板尺寸、产品切换和元件种类,现代厂商的官方平台介绍普遍把重点放在模块组合、头型更换、供料配置和能力扩展上。
从工程角度看,把PCB在贴装阶段夹持、让相对轻的头体承担主要高速运动,也更容易围绕不同板型和头型扩展。不过具体优势仍取决于机器设计,不能把“动头”自动等同于精度更高、产能更高或适用所有产品。
对工厂来说,更实际的变化是:设备能力不再只由一台固定结构决定,而是由平台、模组、头型、轨道、供料和软件共同构成。
看设备动作视频,可以用这四个问题
观察设备动作时,区分以下四项:
- PCB在贴装时是否反复做X/Y定位? 如果板台承担主要坐标移动,更接近传统转塔式思路。
- 贴装头整体是否跨越供料区和PCB? 如果是,整机更接近拱架式或模组式平台。
- 旋转的是整机的大转塔,还是头内的小型多吸嘴机构? 这决定你讨论的是整机还是贴装头。
- 元件识别和角度修正发生在哪里? 固定工位、移动中识别或头内处理,会形成不同的节拍组织。
参考来源
行业交流与内容勘误
欢迎交流 SMT 设备、工艺与生产现场问题,也欢迎指出文章中需要修订的内容